01Problema
Tot mai mulți vârstnici. Tot mai mulți singuri.
Pentru mulți, trec zile întregi fără o conversație și fără cineva care să observe dacă s-a întâmplat ceva.
Surse: INS (2026), Eurostat prin Destatis (2023), OMS.
02Companie
Cineva cu care să vorbești.
Robotul ascultă prin microfon, înțelege cu un model de limbaj rulat chiar pe el și răspunde cu voce naturală. La cerere pune muzică, citește știrile sau spune vremea.
03Siguranță
O cădere. Și cineva care observă.
Camera de adâncime Orbbec Astra S urmărește postura persoanei. Când cineva cade, robotul vine imediat lângă ea și o întreabă dacă e bine.
04Alertă
Fără răspuns, sună după ajutor.
Dacă persoana nu răspunde, robotul anunță familia și rămâne lângă ea până vine cineva.
05Familia
Familia, mai aproape.
Pe capul robotului, patru ecrane se reflectă într-o piramidă răsturnată din sticlă și formează o imagine 3D. Apelurile pornesc cu vocea, fără telefon și fără meniuri. Când nu e folosită, piramida se pliază.
06Geanta
Două mâini, ascunse până e nevoie de ele.
Din geantă ies două brațe care aduc obiecte mici: ochelarii, telecomanda, medicamentele.
07Intimitate
Ce se aude acasă rămâne acasă.
Tot AI-ul rulează pe robot. Conversațiile și imaginile nu pleacă spre niciun server. Internetul e folosit doar pentru știri, vreme și informații publice.
08Mecanica
Picioare din lemn. Trei articulații.
- 1Șold
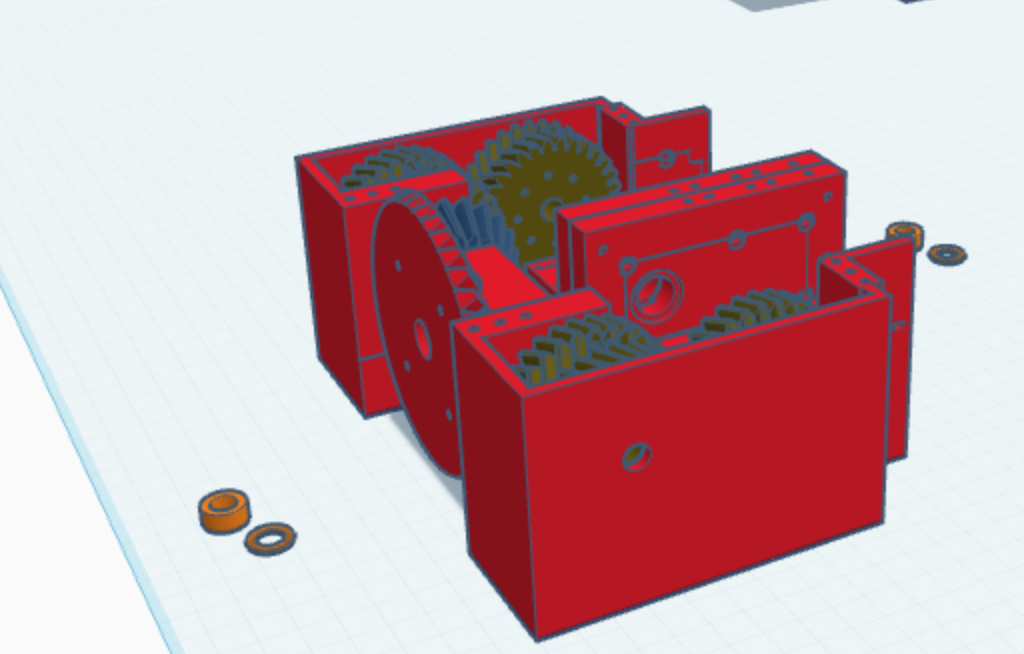
2 servo-uri de 150 kg·cm + stepper NEMA 27, roți dințate drepte și conice29,4 N·m - 2Genunchi
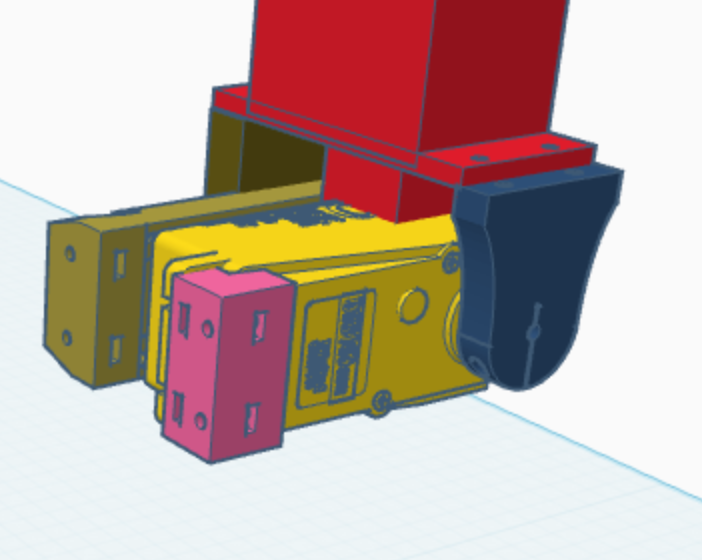
un servo de 60 kg·cm, acționare directă5,9 N·m - 3Gleznă
NEMA 17 + reductor cicloidal 20:1[__] N·m
09Creierul
O singură placă: Arduino VENTUNO Q.
Simte
Cameră Astra S, microfon, IMUGândește
Qwen 2.5 14B, ROS 2, RTAB-Map, Nav2Acționează
22 de motoare, difuzor, 4 ecrane10Autonomie
Își găsește singur drumul.
- →Vede. Astra S măsoară adâncimea între 0,4 și 2 m; un IMU simte înclinarea.
- →Mapează. RTAB-Map desenează harta casei și știe unde e robotul.
- →Planifică. Nav2 alege drumul și ocolește obstacolele.
- →Pășește. STM32 face pașii și ține echilibrul.
1/7Componente, de la cap la tălpi
Display-ul holografic
Patru ecrane mici stau în jurul unei piramide răsturnate din sticlă. Imaginea lor se reflectă în fețele piramidei și pare că plutește. Fețele se pliază când display-ul nu e folosit.
2/7Componente, de la cap la tălpi
Ochii și urechile
În fața capului stă camera de adâncime Orbbec Astra S: vede între 0,4 și 2 m, la 640 × 480 și 30 de cadre pe secundă. Pe laterale sunt microfonul și difuzorul.
3/7Componente, de la cap la tălpi
Corpul și creierul
Placa Arduino VENTUNO Q conduce tot robotul: 16 GB RAM, accelerator AI de 40 TOPS și un microcontroler STM32 pentru motoare. Pe ea rulează modelul de limbaj Qwen 2.5 14B.
4/7Componente, de la cap la tălpi
Geanta cu brațe
În geanta din spate stau două brațe retractabile. Fiecare are 6 grade de libertate și câte un servo de 5 kg·cm la fiecare articulație, adică 12 servo-uri.
5/7Componente, de la cap la tălpi
Șoldul
Carcasa albastră printată 3D ține roțile dințate drepte și conice. Le mișcă două servo-uri de 150 kg·cm și un stepper NEMA 27. Împreună, servo-urile dau 29,4 N·m.
6/7Componente, de la cap la tălpi
Genunchiul
Un singur servo de 60 kg·cm (5,9 N·m), prins în suporturi printate direct pe coapsa din lemn.
7/7Componente, de la cap la tălpi
Glezna și talpa
Un stepper NEMA 17 cu reductor cicloidal 20:1 ține robotul în echilibru. Talpa e o scândură de lemn, ca restul piciorului.
11Cifre-cheie
AMI în șase cifre.
12Testare
Ce am măsurat.
[Numărul de teste, condițiile și datele]
Ce am construit
- Un robot biped cu picioare din lemn și trei articulații acționate.
- Un model de limbaj de 14B rulat complet pe placă, fără cloud.
- Mapare și navigare autonomă în ROS 2.
- Un display holografic pliabil pentru apeluri cu familia.
Ce urmează
- Teste pe termen lung, acasă, cu persoane în vârstă.
- Mementouri pentru medicamente și rutine zilnice.
- Scări și podele denivelate.
- O baterie mai ușoară, pentru o zi întreagă.